Webhook 方式接入教程
适用场景
本教程适用于选择 Webhook 方式 接入的用户。
通过 Webhook 接收事件推送,需要公网访问能力。
WARNING
选择此方式前,请务必确认您满足以下条件之一:
- 拥有一个公网 IPv4 或 IPv6 地址。
- 使用内网穿透服务(如 frp, Ngrok, Cloudflare Tunnel 等)将您的本地 Koishi 服务暴露到公网。
前置准备:请先完成 首次接入指南 中的公共步骤(创建机器人、获取 Token、配置订阅事件)。
1. 配置 Webhook 方式
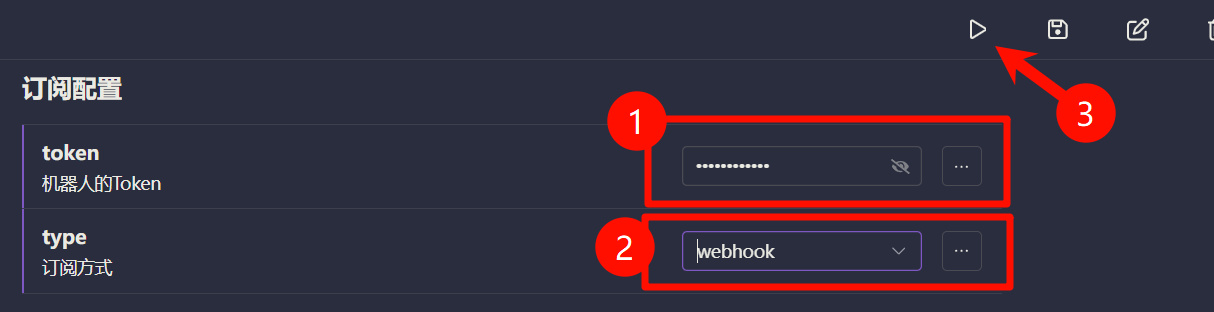
在 Koishi 的插件市场中找到并安装 adapter-yunhupro 适配器,然后进入配置页面。
- Token:填入在首次接入指南中获取的机器人 Token
- 订阅方式:选择
webhook - 本机监听路径:默认为
/yunhu,您可以自定义
WARNING
关于监听路径的重要说明
如果您需要运行多个云湖机器人实例,请为每个实例配置不同的监听路径。
例如:
- 机器人 A:
/yunhu1 - 机器人 B:
/yunhu2
使用相同的路径会导致消息混乱!
保存配置,使适配器开始监听本地路径。
2. 配置订阅地址
WARNING
注意:此步骤务必使用公网可访问的地址!
- 确认订阅地址:将您的 Koishi 公网访问地址与配置的
path组合成完整的 Webhook URL。- 例如,如果您的公网域名是
https://your.domain.com,并且path配置为/yunhu,那么完整的订阅地址就是https://your.domain.com/yunhu。
- 例如,如果您的公网域名是
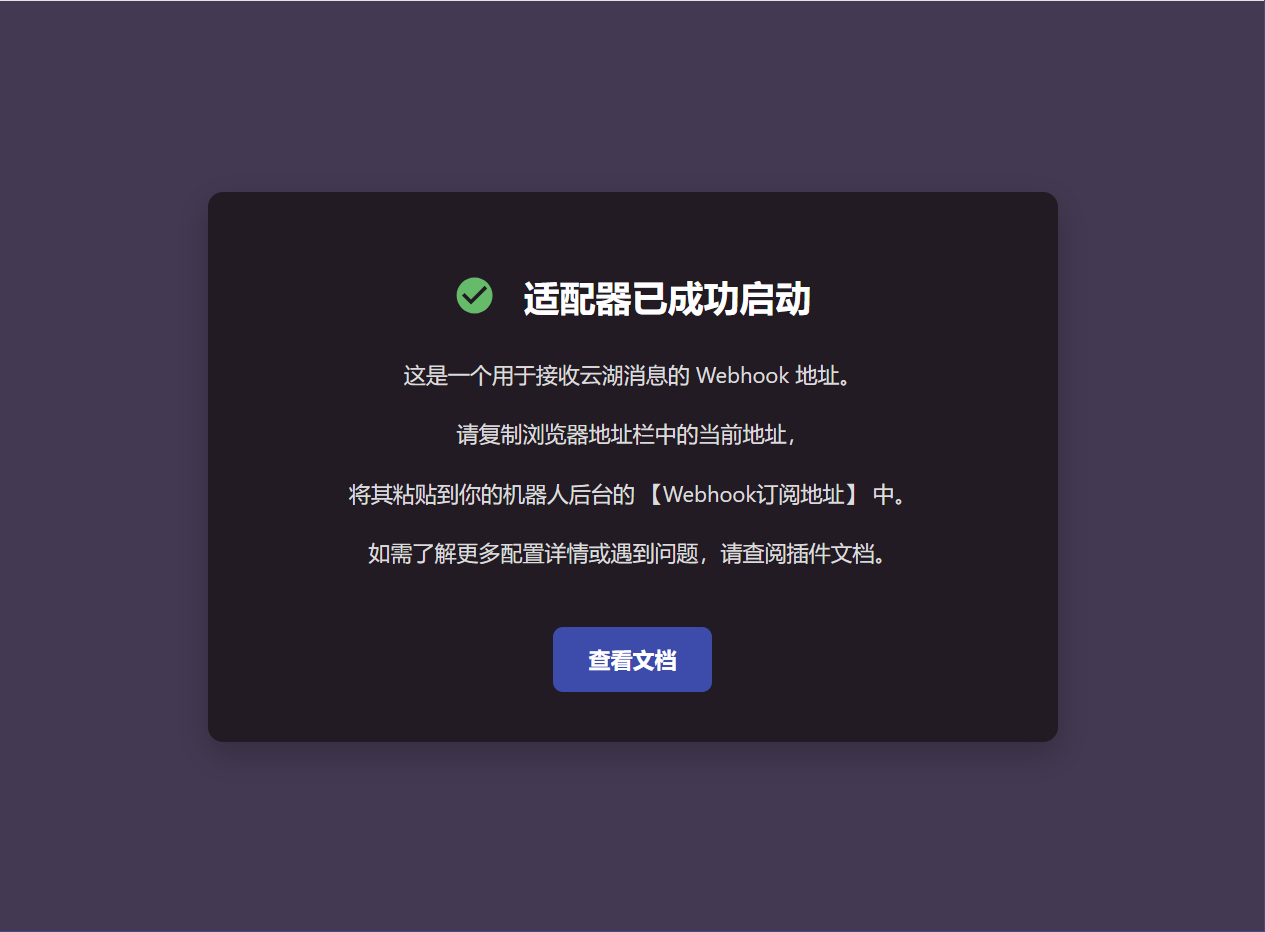
- 打开浏览器访问订阅地址:
- 如果你可以访问看到
适配器已成功启动页面,则说明配置成功!
- 如果你可以访问看到
3. 在云湖后台配置 Webhook
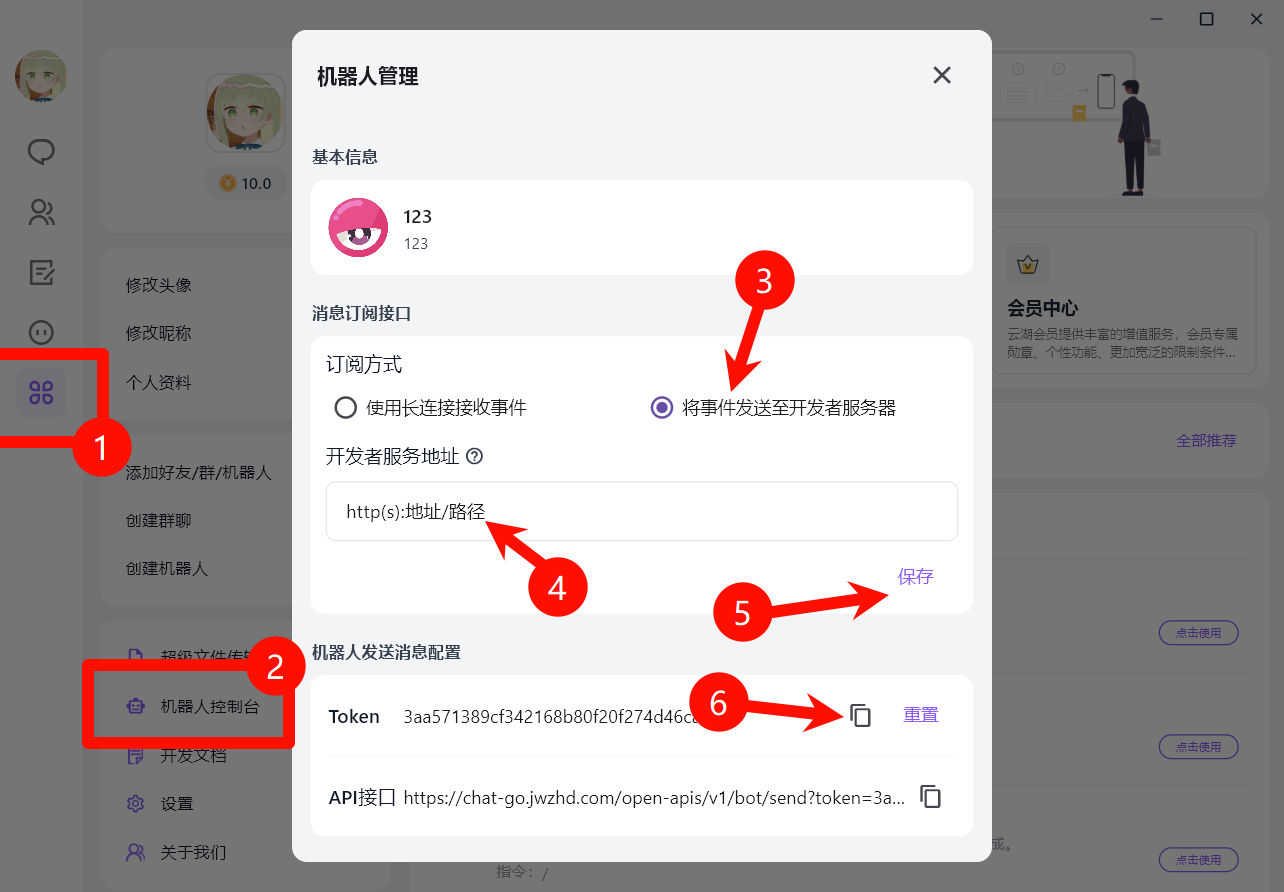
回到云湖平台的机器人后台,进行以下配置:
配置订阅地址:填入您的完整订阅地址,例如
https://your.domain.com/yunhu。订阅事件:根据您的需求,勾选需要接收的事件类型。
- 为了确保机器人能正常响应消息,「消息事件」 是必须订阅的。
4. 测试连接
完成以上所有配置后,您可以对机器人进行一次简单的测试,以验证连接是否成功。
- 私聊 您的机器人,发送任意消息,例如
status。 - 如果您的 Koishi 机器人做出了回应,说明连接已经成功建立。
5. Webhook 方式排查
如果机器人没有响应,请检查以下几点:
- Koishi 服务是否正常运行?
- 公网地址和 Webhook 路径是否正确?
- 云湖后台的事件订阅是否已开启?
- 检查 Koishi 的控制台日志,确认是否有来自云湖的请求或任何错误信息。
多机器人配置(Webhook)
如果您需要运行多个云湖机器人,请使用 Koishi 的多开插件功能:
- 在插件列表中找到
adapter-yunhupro - 点击「添加实例」按钮
- 为每个实例配置不同的 Token
TIP
Webhook 方式:每个实例必须配置不同的监听路径